一只驮着回收筐的四足机器狗停在垃圾前面。
它没立刻伸手。机械臂抬起来一点,又放下。
垃圾在台阶边上,风一吹,塑料袋翻了个面。
从哪个方向靠过去?机械臂伸出去够不够?抓的时候会不会把瓶子推得更远?
这几秒的迟疑,把两条技术路线摆到了台面上:一条是把可能的路都走一遍,一条是先画一张地图。
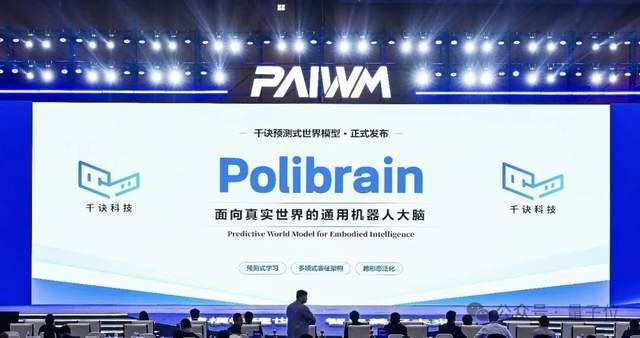
2026 年 10 月 20 日,南京,首届物理 AI 与世界模型大会开幕式上,千诀科技发布了后一种——预测式世界模型 Polibrain。
走一遍,还是先画张图
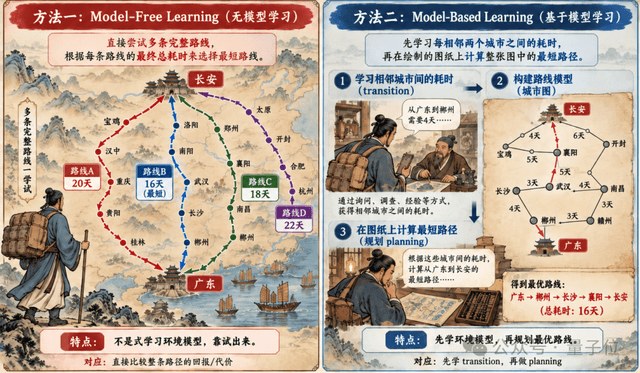
千诀科技创始人高海川在开幕式上讲了个老故事:古代商人要把荔枝从广州运到长安,怎么找最快的路线。
两种解法。
把所有路线都走一遍,哪条最快选哪条。费时费力,但答案准。
或者先弄清沿途有哪些城市、城市之间怎么连,画出一张地图,再在地图上规划。
他把前者比作现在很热的 VLA 路线,后者对应世界模型。
他还有一句话:有了地图,可以推导出最短路径;但有了路径,不能反过来推导出一张地图。
路线是走出来的结果。地图是走之前的那层理解。
它没打算把整个世界画出来
听到「世界模型」,很多人第一反应是:把未来一帧一帧画出来。地面的颜色、背景的纹理、树叶怎么晃。
Polibrain 不这么干。
它不追求把未来每一帧完整生成。地上什么颜色、背景有多少纹理,未必重要。
真正影响任务的是垃圾在哪、机械臂和目标的相对关系、抓取动作会怎么改变目标状态。
高海川的原话是:「世界模型要做好,关键在于状态表征。」
说白了,这张图不是风景画,是作战图。
风景画要还原每一棵树。作战图只要标出桥在哪、路通不通、人从哪来。
它跑的是一个闭环:环境感知、状态理解、行动预测、任务决策、动作执行、反馈调整。
执行结果和预测对不上,就按新状态重新评估,改后面的动作。
它也会把巧合当因果
比画错图更麻烦的,是它把巧合当成了因果。
高海川举的例子:主人出门前,从抽屉里拿走钥匙。
三个事情同时发生——主人出门了、主人拿走钥匙、抽屉里的钥匙消失。
模型天天看这些数据,只学相关性,很容易得出一个结论:主人出门,等于抽屉里的钥匙消失。
这个规律多数时候对得上。
哪天会出问题?
主人真忘了带钥匙。人在外面,让机器人去抽屉里找。
机器人一判断:主人已经出门了,钥匙肯定不在抽屉里。
它不找了。
可钥匙就躺在抽屉里。
人也会犯这毛病。区别是人还会多问一句:今天真带了吗?
模型不问。它只算概率。
还有一层更隐蔽的麻烦,叫「特征污染」。
在 A 仓库学会抓取,换到 B 仓库,光照变了、背景变了、货架位置变了,表现可能大打折扣。
因为它把大量与任务无关的细节也记进去了。背景纹理、光照、周边摆设,全被当成判断依据。
它以为自己学会了抓取,其实是记住了 A 仓库长什么样。
练一次,四种身体都能用
Polibrain 要解决的就是这个:别记仓库长什么样,记住要抓的东西在哪、手和目标是什么关系。
技术上走的是多项式表征这条路。用一套数学方法,从复杂环境里提取真正影响结果的关键变量,减少对无关细节的依赖。
说人话:把没用的信息扔掉。
千诀在 2025 年联合清华大学团队在 ICML 发过世界模型的理论研究,在隐变量可辨识性、低阶偏好方向上的公开探索,比 LeCun 团队的相近研究早约一年。
LeCun 一直在押注预测式世界模型,李飞飞带着 World Labs 做可交互的 3D 世界。这条路不止一家在走。
更有意思的是跨本体复用。
人形机器人能用机械手抓杯子,轮式单臂也能。本体结构和控制方式不一样,但需要理解的物体关系、目标状态、环境变化规律,有共性。
千诀已经在四足、人形、轮式、单臂、双臂这些形态上做适配,探索陪伴服务、餐饮服务、物品整理、精细操作。
它还没过关
这段必须写清楚。
报道原文里写着:这套机制在复杂场景中究竟有多可靠,还需要更完整的实测数据验证。
也就是说,我们看到的是一段演示视频和一套设计说明,不是第三方跑出来的成绩单。
哪些东西报道里没有?抓取成功率、跨仓库迁移掉多少、连续跑多少小时不出错——一个都没有。
「跨本体复用」目前公开的也只是适配方向,缺横向对比数据。
这不妨碍它是个有意思的方向。但把方向当成结论,是另一回事。
至于那张「地图」到底有多准,等有人把测试集和失败案例一起放出来再说。
回到开头那只狗。
它抬起机械臂,往左边挪了半步,伸出去,夹住瓶子,放进背上的筐。整个过程几秒钟。
它脑子里没有一帧一帧的画面。只有一张粗糙的、只管用的图:垃圾在哪,我在哪,手该怎么伸。
这张图会不会画错?会。
但它至少没把整条街都走一遍。
报道、数据与演讲引述均来自量子位 2026 年 10 月的现场报道,本文未补充未公开的测试数据。配图取自原报道,仅用于说明。